
۵ روش راه اندازی الکتروموتور با اینورتر
به گزارش برق نیوز، در بسیاری از تجهیزات صنعتی، روشن شدن ناگهانی الکتروموتور میتواند باعث افزایش جریان راهاندازی، ضربه مکانیکی و فشار به قطعات متحرک شود. از طرفی بررسی لیست قیمت انواع الکتروموتور صنعتی هم لزوم نگهداری از این موتورها را به خوبی نشان میدهد. در این مقاله بهترین روشهای راه اندازی الکتروموتور با اینورتر را برای شما بیان کردهایم.
۱. راهاندازی با افزایش تدریجی فرکانس (شتابگیری خطی)
در این روش، اینورتر صنعتی فرکانس خروجی را بهتدریج افزایش میدهد تا الکتروموتور از حالت سکون به سرعت تنظیمشده برسد. برای مثال، بهجای اینکه موتور بلافاصله با سرعت نامی شروع به کار کند، طی یک بازه زمانی مشخص شتاب میگیرد.
زمان شتابگیری (Acceleration Time) در تنظیمات اینورتر قابل تعیین است. اگر این زمان کوتاه باشد، موتور سریعتر به دور موردنظر میرسد؛ اما ممکن است جریان بیشتری بکشد یا فشار مکانیکی به تجهیزات وارد شود. افزایش بیش از حد این زمان نیز میتواند عملکرد فرایند را مختل کند. این روش برای کاربردهایی مانند نوار نقاله، فن و بسیاری از ماشینآلات صنعتی مناسب است که به شروع حرکت کنترلشده نیاز دارند. بهترین برندهای الکتروموتور صنعتی هم معمولا این روش را پیشنهاد میدهند.
۲. راهاندازی با منحنی شتابگیری S شکل
در شتابگیری خطی، سرعت موتور با یک نرخ تقریباً ثابت افزایش پیدا میکند؛ اما در منحنی S شکل، تغییرات شتاب در ابتدا و انتهای حرکت نرمتر انجام میشود. به زبان ساده، موتور بدون تغییر ناگهانی در روند شتابگیری، حرکت خود را آغاز میکند و به سرعت موردنظر میرسد.
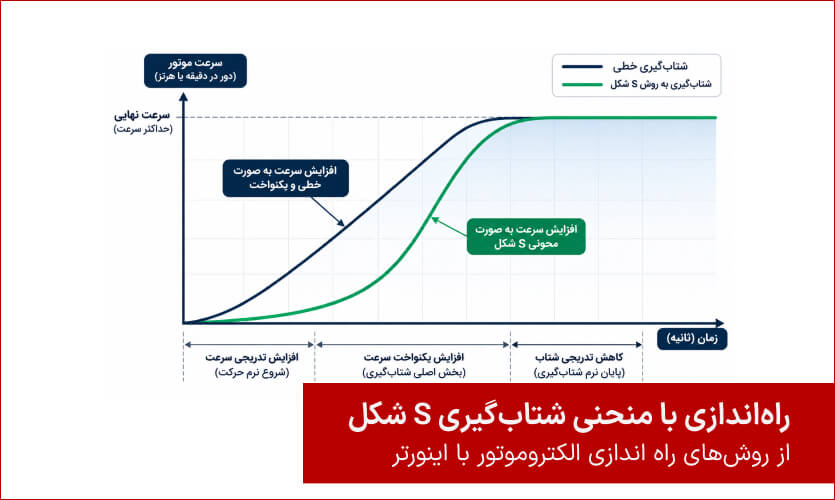
این روش برای تجهیزاتی که ضربه مکانیکی در آنها میتواند مشکلساز باشد، کاربرد دارد. برای مثال، در سیستمهای انتقال مواد، ماشینآلات دارای قطعات حساس و برخی تجهیزات جابهجایی بار، شتابگیری S شکل میتواند لرزش و تنش مکانیکی را کاهش دهد. البته استفاده از این قابلیت به پشتیبانی اینورتر از منحنی S شکل و تنظیم صحیح پارامترهای آن بستگی دارد.
۳. راهاندازی با کنترل اسکالر (V/f)
کنترل اسکالر یا V/f یکی از روشهای رایج کنترل الکتروموتورهای القایی است. در این شیوه، اینورتر نسبت ولتاژ به فرکانس را در محدوده کاری مشخص تنظیم میکند تا شار مغناطیسی موتور در وضعیت مناسبی باقی بماند. برای درک سادهتر، با کاهش فرکانس، ولتاژ نیز متناسب با آن تغییر میکند تا موتور بتواند در سرعت پایینتر کار کند. این روش ساختار کنترلی سادهای دارد و برای کاربردهایی که به کنترل بسیار دقیق گشتاور نیاز ندارند، انتخاب مناسبی است. فنها، پمپها و بسیاری از سیستمهای تهویه از جمله کاربردهای متداول این روش هستند. با این حال، کنترل V/f در مقایسه با کنترل برداری، دقت کمتری در کنترل گشتاور و سرعت، بهخصوص در سرعتهای پایین و بارهای متغیر، دارد.
۴. راهاندازی با کنترل برداری (Vector Control)
در روش کنترل برداری، اینورتر با استفاده از اطلاعات الکتریکی موتور، مؤلفههای مرتبط با شار مغناطیسی و گشتاور را بهصورت مستقلتری کنترل میکند. نتیجه این فرآیند، کنترل دقیقتر سرعت و گشتاور نسبت به روش V/f است. این قابلیت زمانی اهمیت پیدا میکند که موتور با بارهای متغیر کار میکند یا برای شروع حرکت به گشتاور بیشتری نیاز دارد. برای مثال، در برخی نوار نقالههای سنگین و ماشینآلات صنعتی، کنترل برداری میتواند عملکرد پایدارتر و دقیقتری ایجاد کند. این روش معمولاً برای کاربردهایی مناسب است که کنترل سرعت و گشتاور اهمیت زیادی دارد؛ البته عملکرد آن به کیفیت درایو، مشخصات موتور و تنظیمات صحیح بستگی دارد.
۵. کنترل برداری بدون سنسور و با فیدبک انکودر
کنترل برداری از نظر دریافت اطلاعات سرعت موتور به دو شکل اصلی اجرا میشود:
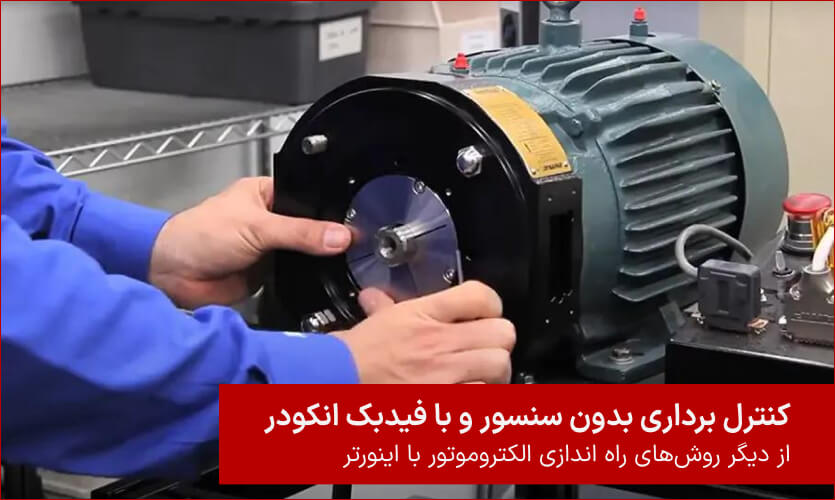
کنترل برداری بدون سنسور (Sensorless Vector)
در این روش، اینورتر بدون استفاده از انکودر، سرعت و وضعیت شار موتور را با کمک اطلاعات الکتریکی و مدل کنترلی خود تخمین میزند؛ بنابراین نیازی به نصب حسگر سرعت روی موتور نیست. این روش برای کاربردهایی که به کنترل دقیقتر از V/f نیاز دارند، اما نصب انکودر ضروری نیست، گزینه مناسبی محسوب میشود.
کنترل برداری با انکودر (Closed-loop Vector)
در این حالت، یک انکودر به موتور متصل میشود و اطلاعات واقعی سرعت و موقعیت چرخش را به درایو ارسال میکند. این بازخورد باعث میشود اینورتر بتواند سرعت موتور را دقیقتر کنترل کند. این روش در تجهیزاتی مانند بالابرها، جرثقیلها و ماشینآلاتی که به کنترل دقیق سرعت، بهخصوص در دورهای پایین، نیاز دارند کاربرد دارد. البته انتخاب آن مستلزم استفاده از اینورتر سازگار با فیدبک انکودر است.
تنظیمات مهم اینورتر برای راهاندازی صحیح الکتروموتور
پس از انتخاب روش کنترلی، باید پارامترهای اصلی اینورتر متناسب با مشخصات موتور تنظیم شوند. اشتباه در این مرحله میتواند باعث عملکرد نامناسب، افزایش جریان یا فعال شدن حفاظتهای درایو شود. مهمترین تنظیمات عبارتاند از:
- ولتاژ و فرکانس نامی: باید مطابق اطلاعات درجشده روی پلاک الکتروموتور تنظیم شوند.
- جریان نامی موتور: این مقدار برای تنظیم حفاظت حرارتی و کنترل اضافهبار اهمیت دارد.
- زمان شتابگیری و توقف: مدتزمان لازم برای رسیدن موتور به سرعت موردنظر و کاهش سرعت آن را مشخص میکند.
- حداقل و حداکثر فرکانس: محدوده مجاز سرعت موتور را تعیین میکند.
- تنظیمات گشتاور و جریان: برای تطبیق عملکرد درایو با شرایط بار اهمیت دارند.
- حالت کنترلی: باید با توجه به نیاز سیستم، بین V/f، کنترل برداری و سایر حالتهای پشتیبانیشده انتخاب شود.
در زمان خرید اینورتر صنعتی نیز باید به سازگاری ولتاژ، جریان خروجی و ظرفیت اضافهبار آن با مشخصات الکتروموتور توجه کرد. صرفاً برابر بودن توان اسمی موتور و اینورتر برای انتخاب صحیح کافی نیست.
برای راهاندازی الکتروموتور کدام روش مناسبتر است؟
پاسخ این سؤال به نوع بار، میزان دقت موردنیاز و شرایط عملکرد دستگاه بستگی دارد. برای مثال:
- پمپها و فنها: کنترل V/f همراه با شتابگیری تدریجی، در بسیاری از کاربردهای معمول پاسخگوی نیاز سیستم است.
- نوار نقالهها: بسته به وزن مواد و شرایط بار، میتوان از شتابگیری خطی یا S شکل و در کاربردهای سنگینتر از کنترل برداری استفاده کرد.
- بالابرها و جرثقیلها: کنترل دقیق گشتاور و سرعت اهمیت زیادی دارد و ممکن است استفاده از کنترل برداری با فیدبک انکودر ضروری باشد.
- ماشینآلات صنعتی: با توجه به حساسیت فرایند و تغییرات بار، میتوان از کنترل V/f یا روشهای برداری استفاده کرد.
در کنار روش راهاندازی، انتخاب الکتروموتور مناسب نیز اهمیت دارد. بررسی توان، دور، گشتاور و شرایط کاری موتور و همچنین شناخت بهترین برندهای الکتروموتور صنعتی به خریداران کمک میکند تجهیزاتی متناسب با درایو و نیاز مجموعه خود انتخاب کنند.

از ارسال دیدگاه های نا مرتبط با متن خبر، تکرار نظر دیگران، توهین به سایر کاربران و ارسال متن های طولانی خودداری نمایید.
لطفا نظرات بدون بی احترامی، افترا و توهین به مسئولان، اقلیت ها، قومیت ها و ... باشد و به طور کلی مغایرتی با اصول اخلاقی و قوانین کشور نداشته باشد.
در غیر این صورت، «برق نیوز» مطلب مورد نظر را رد یا بنا به تشخیص خود با ممیزی منتشر خواهد کرد.